Investigadores del MIT han desarrollado un enteroscopio robótico flexible capaz de desplazarse por el aparato digestivo, obtener imágenes, administrar medicamentos y recoger muestras de tejido. El dispositivo ha superado las primeras pruebas con animales, aunque todavía no está disponible para uso clínico.
Explorar el intestino delgado sigue siendo uno de los grandes desafíos de la gastroenterología. Su longitud, que puede superar los seis metros, y su estructura estrecha y sinuosa dificultan el acceso a determinadas lesiones mediante los procedimientos convencionales.
Un equipo de ingenieros del Instituto Tecnológico de Massachusetts (MIT), en Estados Unidos, ha desarrollado un robot blando inspirado en el movimiento de las serpientes que podría facilitar tanto el diagnóstico como el tratamiento de enfermedades intestinales.
El dispositivo, presentado este miércoles 28 de octubre en la revista científica Science Robotics, combina movilidad controlada, cámaras de exploración y herramientas para intervenir sobre los tejidos.
Su principal innovación reside en la capacidad de avanzar por el intestino mediante movimientos suaves y coordinados, adaptándose a sus curvas y a la superficie resbaladiza de la mucosa.
Un desafío médico de más de seis metros
El intestino delgado constituye una parte fundamental del sistema digestivo, pero su exploración completa resulta especialmente compleja.
Entre los procedimientos utilizados actualmente figura la enteroscopia de doble balón, que permite avanzar mediante el inflado y desinflado sucesivo de dos pequeños balones. Aunque es una técnica establecida, puede resultar prolongada y exigir una manipulación especializada.
También existen cápsulas endoscópicas capaces de obtener imágenes durante su recorrido por el aparato digestivo, pero sus posibilidades de intervención terapéutica son limitadas.
Los investigadores del MIT buscaban desarrollar un sistema que combinara una navegación más automatizada con herramientas de diagnóstico y tratamiento.
«El reto fundamental es cómo evaluar ese segmento de entre seis y siete metros y medio del intestino delgado de una manera que pueda automatizarse más», explica Giovanni Traverso, investigador del MIT y gastroenterólogo del Brigham and Women’s Hospital.
La serpiente como modelo de ingeniería
La solución encontrada por el equipo se inspira en dos características de las serpientes: su forma de desplazarse y la estructura de sus escamas.
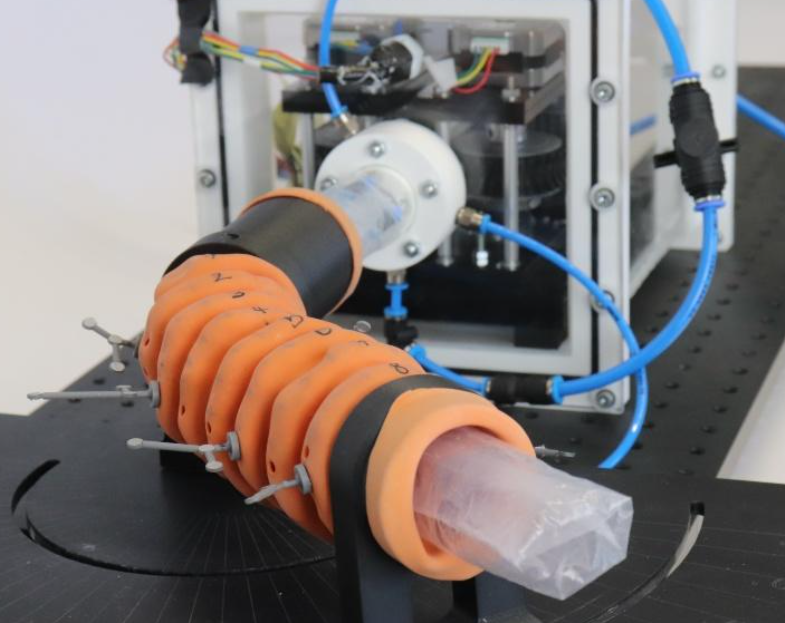
El robot tiene un cuerpo tubular flexible compuesto por segmentos que contienen pequeñas cámaras neumáticas.
Al introducir aire en distintas combinaciones, los investigadores consiguen que el dispositivo se alargue, se doble o cambie de dirección.
Sus extremos incorporan además balones de anclaje que se inflan y desinflan alternativamente, proporcionando puntos de apoyo durante el desplazamiento.
Para mejorar la adherencia, los ingenieros diseñaron un revestimiento inspirado en el kirigami, una técnica japonesa basada en cortes y pliegues de materiales.
La superficie resultante reproduce parcialmente la función de las escamas de una serpiente y permite obtener tracción sobre la mucosa intestinal.
Esta combinación facilita el avance del robot sin depender exclusivamente del empuje externo de un endoscopio convencional.
Diagnosticar y actuar durante la misma exploración
El dispositivo no se limita a obtener imágenes.
Integra una cámara, un sistema de pulverización para administrar medicamentos y pequeñas pinzas capaces de recoger muestras de tejido o intervenir sobre determinadas lesiones.
Esto permitiría, en el futuro, combinar exploración y tratamiento durante un mismo procedimiento.
Traverso destaca que, cuando los médicos detectan un pólipo que requiere intervención, resulta especialmente útil disponer de herramientas que permitan tomar una biopsia o retirarlo.
El robot permanece conectado mediante un cable a sistemas externos y está concebido para introducirse por la boca o por el recto, según el procedimiento.
Su movimiento puede ser controlado por un operador, que dispone de mecanismos para orientar el dispositivo en zonas estrechas y curvas pronunciadas.
Resultados prometedores, pero todavía experimentales
En las pruebas realizadas con animales, el enteroscopio consiguió recorrer aproximadamente dos metros del intestino delgado.
Los investigadores también comprobaron el funcionamiento de la cámara, las pinzas y el sistema de administración de medicamentos.
Estos resultados representan una prueba de viabilidad tecnológica, pero no demuestran todavía que el dispositivo sea seguro y eficaz para su utilización rutinaria en pacientes.
Antes de una eventual aplicación clínica serán necesarios nuevos estudios sobre navegación, seguridad, control de movimientos y posibles lesiones de la mucosa.
El equipo trabaja ahora en perfeccionar el sistema y estudiar otras aplicaciones.
La innovación apunta hacia una nueva generación de instrumentos médicos flexibles, capaces de acceder a zonas difíciles del organismo y realizar intervenciones cada vez más precisas.
Su potencial es considerable, aunque su incorporación a los hospitales dependerá de la validación científica y clínica de los próximos años.